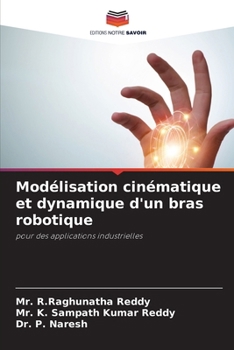
Modélisation cinématique et dynamique d'un bras robotique [French]
No Customer Reviews

Cette tude se concentre sur le d veloppement de mod les cin matiques et dynamiques pr cis d'un bras robotis afin d'am liorer ses performances dans des environnements industriels. La mod lisation cin matique consiste d finir le mouvement des articulations et de l'effecteur du bras robotis sans tenir compte des forces, en utilisant des techniques telles que les param tres de Denavit-Hartenberg pour la cin matique avant et arri re. La mod lisation dynamique int gre les forces et les couples agissant sur le bras, en appliquant les m thodes de Newton-Euler ou de Lagrange pour optimiser les performances sous diff rentes charges. Ces mod les permettent une planification pr cise des mouvements, un contr le et une efficacit dans des t ches telles que l'assemblage, le soudage et la manutention, garantissant ainsi la fiabilit et l'adaptabilit de l'automatisation industrielle.
Format:Paperback
Language:French
ISBN:6202438282
ISBN13:9786202438285
Release Date:September 2025
Publisher:Editions Notre Savoir
Length:60 Pages
Weight:0.21 lbs.
Dimensions:0.1" x 6.0" x 9.0"
Customer Reviews
0 rating
Copyright © 2026 Thriftbooks.com
Terms of Use | Privacy Policy | Do Not Sell/Share My Personal Information | Cookie Notice | Cookie Preferences | Accessibility Statement
ThriftBooks ® and the ThriftBooks ® logo are registered trademarks of Thrift Books Global, LLC
ThriftBooks ® and the ThriftBooks ® logo are registered trademarks of Thrift Books Global, LLC