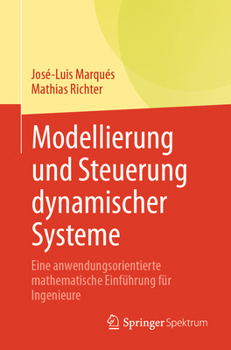
Modellierung Und Steuerung Dynamischer Systeme: Eine Anwendungsorientierte Mathematische Einführung Für Ingenieure [German]

Ziel dieses Buches ist es, einen anwendungsorientierten Zugang zur Modellierung, Analyse und Regelung nichtlinearer dynamischer Systeme zu vermitteln. Im Mittelpunkt stehen elektro-mechanische Systeme und die besonderen Herausforderungen, die sich beim Entwurf praktisch einsetzbarer Regelungen ergeben: Begrenzte Stellgr en, Beschr nkung der Rechenzeit, Modellunsicherheiten sowie nicht unmittelbar oder nur fehlerbehaftet messbare Zust nde. Die ben tigten mathematischen Grundlagen - von Differentialgleichungssystemen und numerischen L sungsverfahren bis zur Stabilit tsanalyse und Lyapunov-Theorie - werden verst ndlich entwickelt und durchg ngig auf regelungstechnische Fragestellungen bezogen.
Ausgehend von konkreten technischen Anwendungen f hrt das Buch in ausgew hlte Methoden der modellbasierten nichtlinearen Regelungstechnik ein. Behandelt werden insbesondere Lyapunov- und passivit tsbasierte Verfahren, Sliding-Mode-Regelung, Backstepping, flachheitsbasierte Regelung sowie Kalman-Filter zur Zustandssch tzung. Beispiele wie inverse Pendel, DC-DC-Hochsetzsteller, magnetische Aufh ngungen und dreiphasige Induktionsmotoren zeigen, wie physikalisches Systemverst ndnis und mathematische Methoden beim Reglerentwurf ineinandergreifen. Vollst ndige, dokumentierte MATLAB-Programme zu s mtlichen Beispielen erm glichen es, die theoretischen Ergebnisse unmittelbar nachzuvollziehen und die Implementierungen als Ausgangspunkt f r eigene Anwendungen zu nutzen.
Customer Reviews
ThriftBooks ® and the ThriftBooks ® logo are registered trademarks of Thrift Books Global, LLC